机器人式超声声场测试系统
多自由度机器人携带水听器自动扫描 同步捕获测点位置与声压波形 还原二维/三维声场分布 覆盖焦域、焦前焦后与旁瓣区域
产品概述
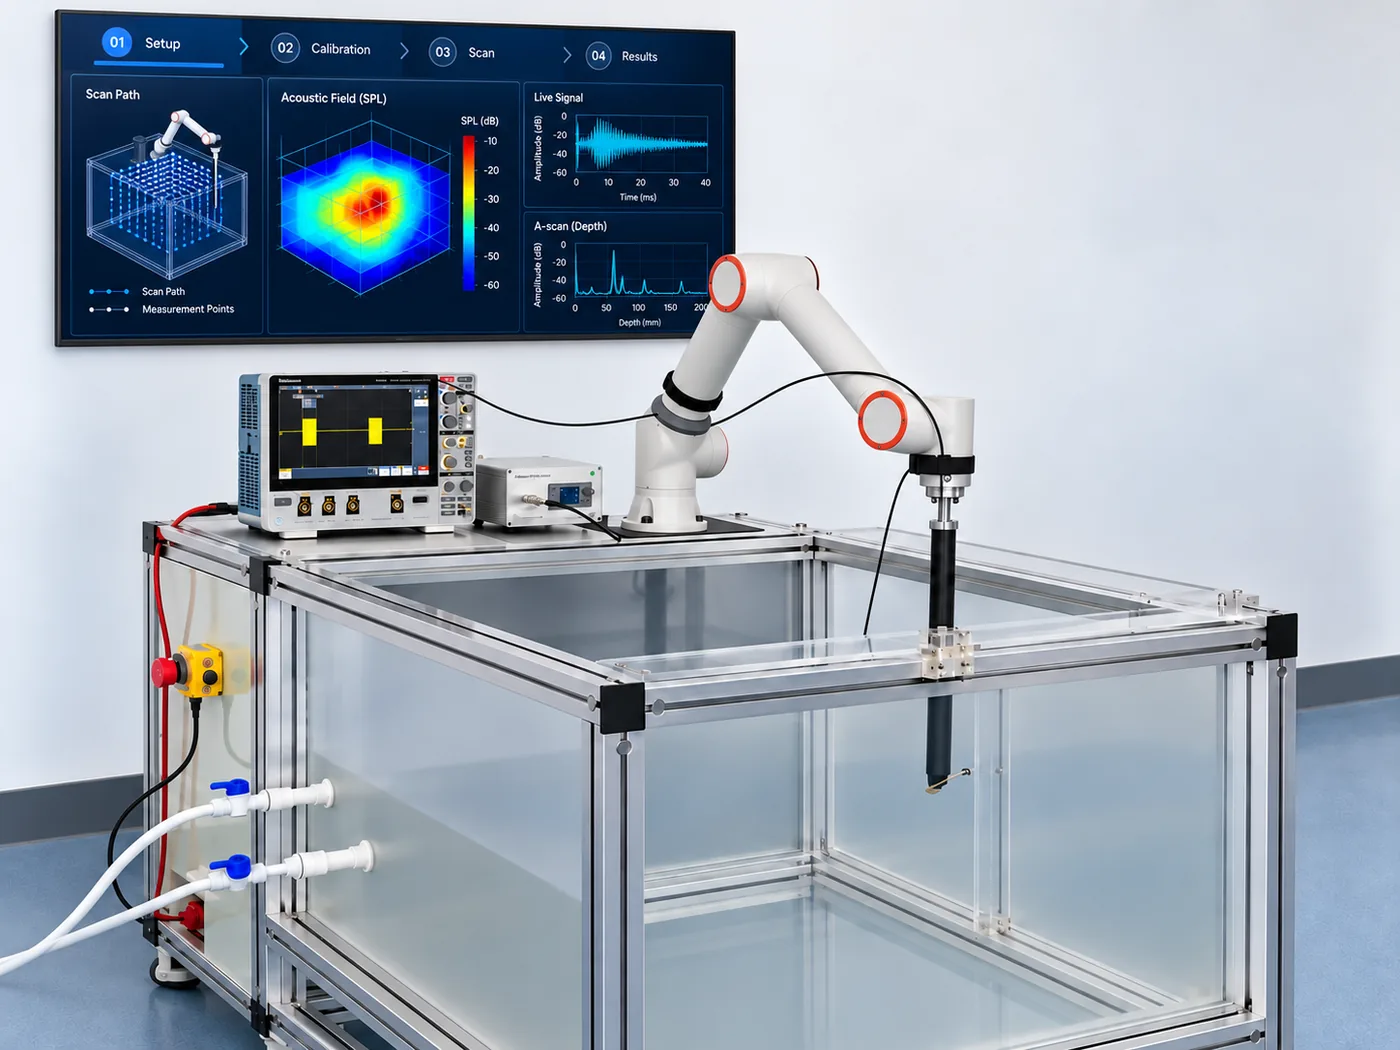
机器人式超声声场测试系统是一套面向聚焦超声、HITU/HIFU 与医用超声设备的自动化声场测量平台。系统由多自由度机器人携带水听器在被测声场中按设定轨迹扫描,同步采集每个测点的空间位置与声压波形,再由分析软件还原二维或三维声场分布。
与传统的三轴直角坐标扫描架相比,机器人方案把扫描路径从固定直线变成可编程的连续轨迹,能在一次任务中覆盖焦域、焦前区、焦后区与旁瓣区域,并按采样密度自动分配测点,减少人工反复调整工装的时间。

为什么用机器人替代三轴扫描
声场扫描的核心难点不在"走直线",而在焦域附近的高密度采样、探头保护与快速换型。机器人方案针对这三点做了系统化设计。
| 工程问题 | 机器人方案的处理方式 |
|---|---|
| 焦域采样密度不一致 | 围绕焦点、焦前、焦后与旁瓣分别设定轨迹和采样间距,同一任务内自动切换密度。 |
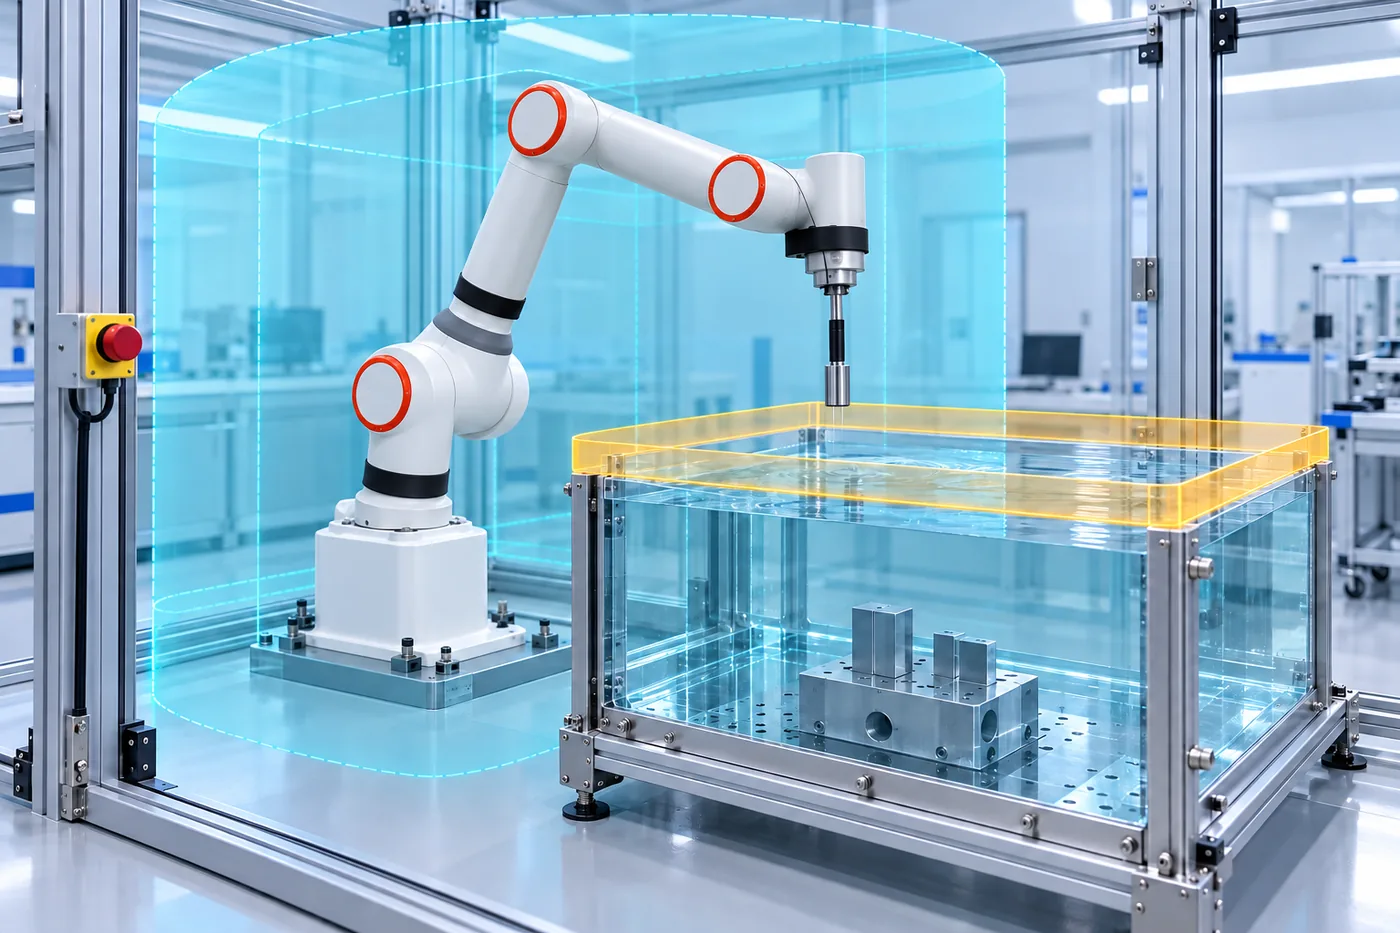
| 潮湿环境导致机构锈蚀 | 机器人本体布置在水槽外干燥区,仅末端与水听器按需接近水体。 |
| 误碰损坏水听器与试件 | 力/扭矩或关节力矩反馈识别异常接触,触发停止或退让。 |
| 换型与定位靠人工反复找正 | 视觉辅助识别试件、夹具与基准点,程序保存工作空间、禁入区与限速区。 |
系统构成
- 多自由度机器人及运动控制单元,支持线扫、二维/三维网格与自定义路径
- 测试水槽、吸声边界与水质条件控制
- 水听器、前置放大器与低噪声信号线缆
- 示波器或数据采集设备,与机器人位置同步触发
- 视觉定位模块与装夹工装
- 声场分析软件:测点管理、声场图谱、焦点区域分析与报告导出
从装夹到报告的测试流程
1 准备
安装被测件,检查水槽、吸声边界与水质条件,确认水听器与前置放大器连接。
2 定位
视觉辅助识别试件与基准,完成机器人坐标与探头敏感点 TCP 标定。
3 规划
设置扫描平面、焦域范围、采样间距与采集触发方式。
4 测量
机器人携水听器扫描,同步采集波形与位置数据,记录测点、时间戳与触发信息。
5 输出
分析声场数据,保存原始记录,生成声场图谱与项目报告。
关键技术指标
以下为系统级设计与验收参考值,实际工作空间与指标在技术协议中按样品尺寸、测量路径及探头配置确认。
| 技术项目 | 参考指标 |
|---|---|
| 参考扫描包络 | 300 × 300 × 400 mm(按项目有效测量区域配置) |
| 系统定位误差 | < 0.05 mm(按水听器敏感点 TCP 标定及工作区验收) |
| 系统分辨率 | ≤ 0.02 mm |
| 重复定位误差 | < 0.05 mm(按约定轨迹和验收方法验证) |
| 最大移动速度 | ≤ 10 mm/s(结合探头、线缆与测量过程设定) |
| 扫描形式 | 线扫、二维网格、三维网格、自定义路径 |
| 数据采集 | 示波器 / 采集卡及同步触发,带宽与采样率按探头和波形确定 |
适用测试任务
- 聚焦超声换能器焦点定位与焦域分布测量
- 焦前、焦后及选定旁瓣区域扫描
- 医用超声设备轴向、横向与截面声场测量
- 连续波、准连续波及脉冲声压波形采集
- 按适用方法配置的 HITU 声功率测量配套方案
水听器扫描用于声场测量;HITU 总声功率测量通常需另配辐射力天平或量热组件,二者不互为替代。
水听器与测量链路
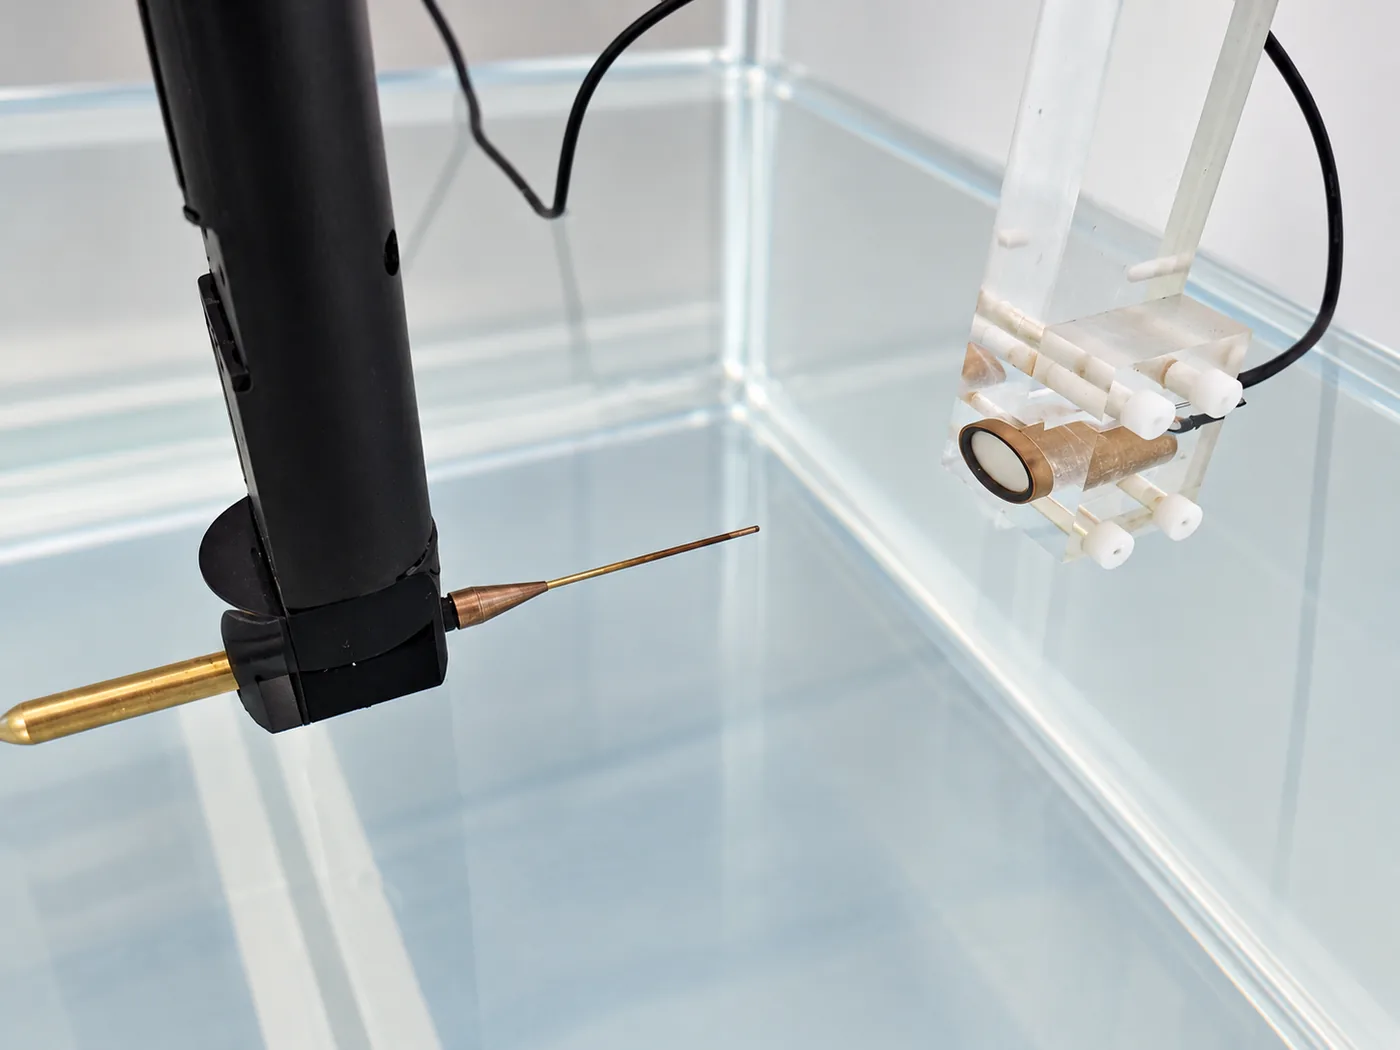
探头按频率范围、波形带宽、声压水平、空间分辨率与校准资料选配,并与前置放大器、线缆及采集设备共同构成测量链路。常用可选配置包括 ONDA HNA-0400(HITU/HIFU 高声压)、HFO-690(高强度声场及声压/温度同步测量)、HGL-0400(常规医用超声声场)、HGL-0085(高空间分辨率与较高频率)以及 NHP 系列针式水听器。最终组合以被测设备参数、正式规格书与逐支校准文件为准。
适用标准与条款
系统提供扫描定位、信号采集与数据管理能力,具体项目按被测设备类别、适用标准版本、测量方法与探头校准链路确认。常用标准包括 YY 9706.262-2021(HITU 设备专用要求)、YY/T 0865.1-2024(水听器测量与描绘医用超声场)、YY/T 0865.2-2018(水听器校准)、YY/T 0642-2022(热指数与机械指数)、YY/T 1767-2021(HITU 声功率测量),以及 GB/T 16540、YY/T 1088、GB/T 20249、IEC 61828、YY/T 0750 等。国际项目可结合 IEC 62127-1、IEC TS 62556 与 IEC 62555。标准列示用于说明技术范围,不代表系统单独即可证明被测设备符合全部条款。
常见问题
机器人扫描和声功率测量是一回事吗?
不是。水听器扫描测量声场空间分布与声压相关参数;HITU 总声功率测量需按适用方法配置辐射力天平或量热装置。
能适配不同尺寸或类型的换能器吗?
可通过更换夹具、坐标系与扫描程序适配不同任务;具体范围根据水槽尺寸、换能器结构、探头及扫描包络确认。
系统能直接完成 YY 9706.262 的全部测试吗?
系统提供相关声场测量、机器人定位与数据采集能力,完整评价仍需按设备类别与标准条款配置相应测量方法及设备。
技术参数
| 扫描形式 | 线扫、二维网格、三维网格、自定义路径 |
| 数据采集 | 示波器/采集卡及同步触发 |
| 系统分辨率 | ≤ 0.02 mm |
| 参考扫描包络 | 300 × 300 × 400 mm |
| 最大移动速度 | ≤ 10 mm/s |
| 系统定位误差 | < 0.05 mm |
| 重复定位误差 | < 0.05 mm |
适用标准与条款
- YY 9706.262-2021
- YY
- T 0865.1-2024
- YY
- T 0865.2-2018
- YY
- T 0642-2022
- YY
- T 1767-2021
- GB
- T 16540-1996
- YY
- T 1088-2007
- GB
- T 20249-2006
- IEC 61828
- YY
- T 0750;国际项目可结合 IEC 62127-1
- IEC TS 62556
- IEC 62555。
适用边界
本设备用于 YY 9706.262-2021、YY/T 0865.1-2024、YY/T 0865.2-2018、YY/T 0642-2022、YY/T 1767-2021、GB/T 16540-1996、YY/T 1088-2007、GB/T 20249-2006、IEC 61828、YY/T 0750;国际项目可结合 IEC 62127-1、IEC TS 62556、IEC 62555。 相关条款的符合性测试,适用于测试自动化方向的型式试验、出厂检验、到货验收与周期校准。
设备为科研与检测用途,非医疗器械,不得用于临床诊断、治疗或人体植入场景;测试结论需结合被测样品的实际适用标准综合判定。
相关测试设备
- YY/T0285.6穿刺落屑测试系统YY/T0285.6机器人穿刺落屑测试系统
- cSAR 自动化测试设备cSAR 自动化测试系统用于 2/3/4/5G 手机、平板电脑等无线通信产品
- 手术机器人测试系统-光学六自由度测量与主从性能验证方案双目高速光学测量,获取器械与操作臂的空间位置、姿态及运动轨迹,支持位姿准确度
- 低气压高低温试验箱低气压高低温试验箱用于模拟高低温与低气压综合环境,对医疗器械、电子产品及元器
- 呼吸过滤器评价过滤性能盐性测试仪呼吸过滤器评价过滤性能盐性测试仪 一,应 用 短期空气中氯化钠颗粒挑战试验方
- YY 9706.241-图 201 .110 照度测量用深腔管照度测量用深腔管是依据 YY 9706.241 标准图 201.110 要求
需要医疗器械检测设备方案?联系精邦工程师 获取报价与样机试用|售前热线:0769-81627526