手术机器人远心不动点精度怎么测?光学六自由度测量方法与评价要点
发布时间:2026-10-15
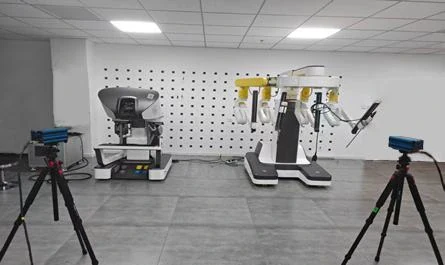
远心不动点漂移会带来切口组织牵拉风险,是手术机器人型式检验的必测项。本文说明光学六自由度测量的原理、远心不动点精度的评价要点、与其他性能指标的协同测试方式,以及测试报告应包含的内容。
内容详情
为什么远心不动点是手术机器人的关键指标
腹腔镜手术机器人通过体表切口插入器械,器械绕切口处的"远心不动点"(Remote Center of Motion,RCM)运动。 若该点在运动过程中发生漂移,患者切口组织会受到额外的牵拉与撕裂风险。因此,远心不动点精度既是机械结构 与控制算法的综合体现,也是型式检验与出厂检验中的必测项目之一。
传统接触式测量难以覆盖器械末端的连续运动过程,而基于光学靶标的非接触测量可以在不干扰机器人运动的 前提下,完整记录器械的空间轨迹,为不动点偏移量的计算提供原始数据。
光学六自由度测量怎么测
在器械或操作臂上安装多面体编码靶标后,双相机同步触发采集靶标图像。系统先识别并匹配两台相机视图中的 特征点,再依据标定好的双目几何关系解算靶标的三维坐标;靶标自身的几何结构则提供姿态计算的基准,最终输出 X / Y / Z 坐标与俯仰、偏航、滚转三轴姿态,即完整的 6D 位姿数据。
该类系统的相机分辨率通常不低于 1000 万像素,全帧输出频率可达 200 Hz;在动态测量模式下,500 Hz 时 图像分辨率不低于 750 万像素。静态测量精度为 15 μm + 15 μm/m,动态测量精度为 20 μm + 20 μm/m,视场角 不小于 60°,并支持两个及以上靶标的同步姿态解算。
远心不动点精度的评价要点
1 先确定评价对象与安装方式
靶标必须可靠地固定在被测部件上,并在采集过程中始终处于所需相机的视线范围内。相机位置与靶标安装方式 需要结合机器人几何结构与运动包络来确定,否则会出现遮挡或数据断点。
2 覆盖完整的运动包络
只在单一姿态下测量无法反映真实性能。应在器械的典型运动范围内布置多个测量点,并采集连续轨迹, 使不动点的计算覆盖机构的实际工作区间。
3 区分静态与动态误差来源
静态偏差更多反映结构装配与标定的结果,动态偏差则叠加了伺服跟踪、传动间隙与振动等因素。测试报告中 应分别给出两类数据,便于定位问题环节。
4 注意精度的边界条件
光学测量的精度与有效测量范围受测量距离、相机布置、标定状态和环境条件影响。具体交付指标及验收条件 以确认的技术协议为准,不宜直接引用样本值作为验收依据。
与其他性能指标的协同测试
远心不动点通常与位姿准确度与重复性、主从跟随性能、有效工作空间等指标在同一套系统上完成: 主手与从手分别安装靶标后,可分析主从操作距离与姿态的准确度、重复性,以及主从控制延迟; 采集空间点与连续轨迹则可评估有效工作空间,并分析速度及加速度变化。
需要提醒的是,这类系统测量的是几何与运动性能。电气安全、电磁兼容等专项测试仍需配置相应的 专用测试设备。
选型时需要准备的信息
为确定合适的相机数量、靶标规格与软件模块,建议提前准备:机器人类型(腹腔镜、骨科导航、主从式等)、 拟开展的测试项目、运动范围、测量距离、运动速度,以及可用的靶标安装位置。若测量空间较大或存在遮挡, 可考虑多相机布置方案以扩展测量范围并优化观测条件。
测试报告应包含哪些内容
一份可用于研发迭代或型式检验的报告,通常需要包含原始坐标与姿态数据、空间点分布、运动轨迹曲线, 以及对应的偏差统计结果。若配置了空间计量分析软件,还可输出几何元素拟合结果、距离与角度偏差分析, 以及与 CAD 数模的对比结论。报告的文本与图形格式按软件授权配置确定。
对于需要留档或送检的项目,建议在测试前就与检测方确认报告格式、采样频率与验收判据,避免测试完成后 因口径不一致而返工。
相关产品
手术机器人测试系统采用双目高速光学测量方式, 通过在被测器械与操作臂上布置编码靶标,由同步触发的双相机采集图像并解算空间位置与姿态, 可覆盖位姿准确度与重复性、远心不动点精度、主从跟随性能、有效工作空间与动态轨迹等测试项目。
相关测试设备
- X光显影设备工业微焦点X射线无损检测系统 RAYON-RE2300|90 kV微焦点・5 μ
- 专用电荷测量程序人工耳蜗刺激信号电荷测量与电中性分析系统 KP3910|6½位・1 fA・20
- 可程式恒温恒湿试验箱老化箱桌面型42升 KP-HW64L|64L・-40~+150℃・20~98%R
- 盖革计数器便携式辐射检测仪 GM-300-B|X/γ/硬β 射线・0.00–1000 μS
- 电池循环机8通道电池充放电循环测试平台 TDP-15W-5V3A8CH|±0.1% of
- 经皮能量传递测试系统有源植入式医疗器械 TETS 测试系统 KP3100|ISO 14708-7:2
业务咨询
需要医疗器械检测设备方案?联系精邦工程师 获取报价与样机试用|售前热线:0769-81627526